Le responderemos dentro de las 24 horas posteriores a la recepción de la consulta en días hábiles.


CKT Pneumatic fue fundada en 2002 y registró oficialmente la marca CKT en 2005.
Asumir la responsabilidad de revitalizar la industria nacional.
Proporcionarle las últimas noticias de la empresa y de la industria.
Asumir la responsabilidad de revitalizar la industria nacional.
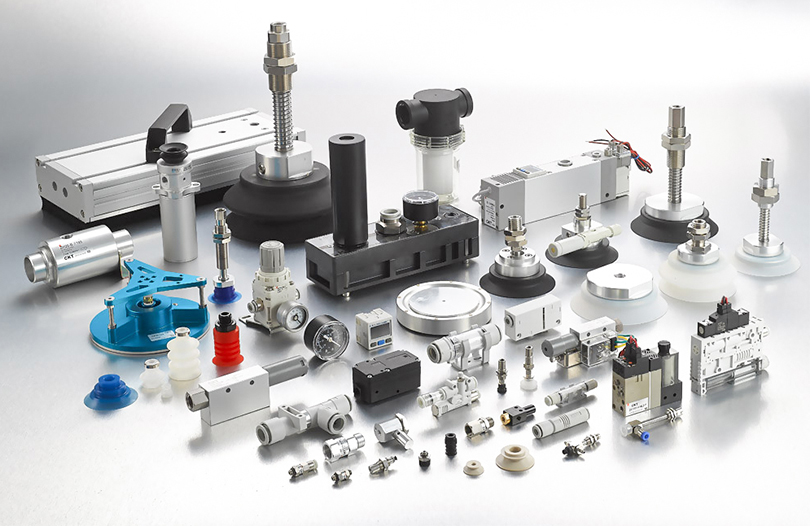
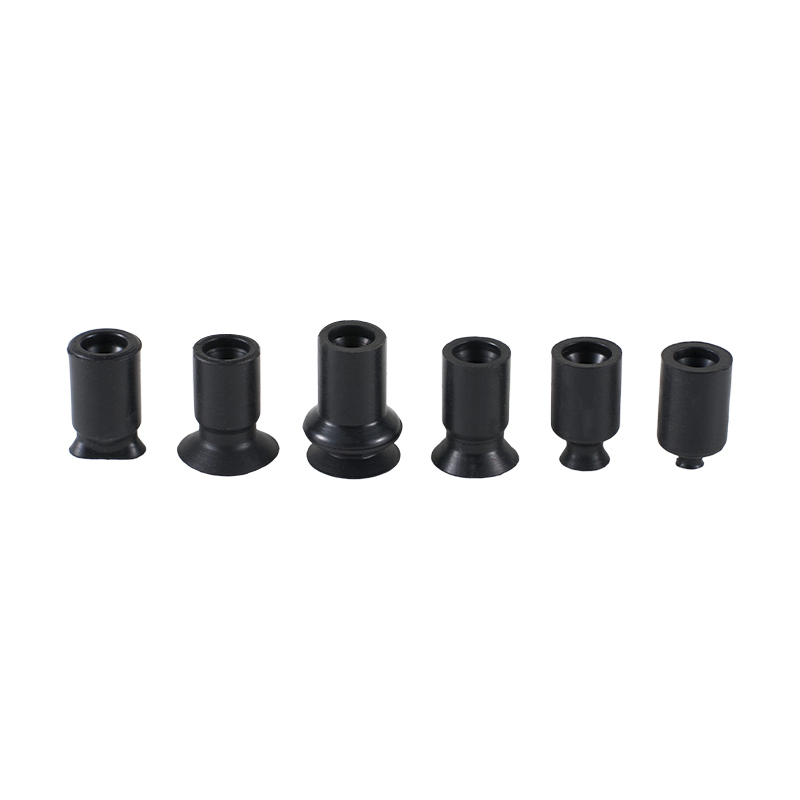
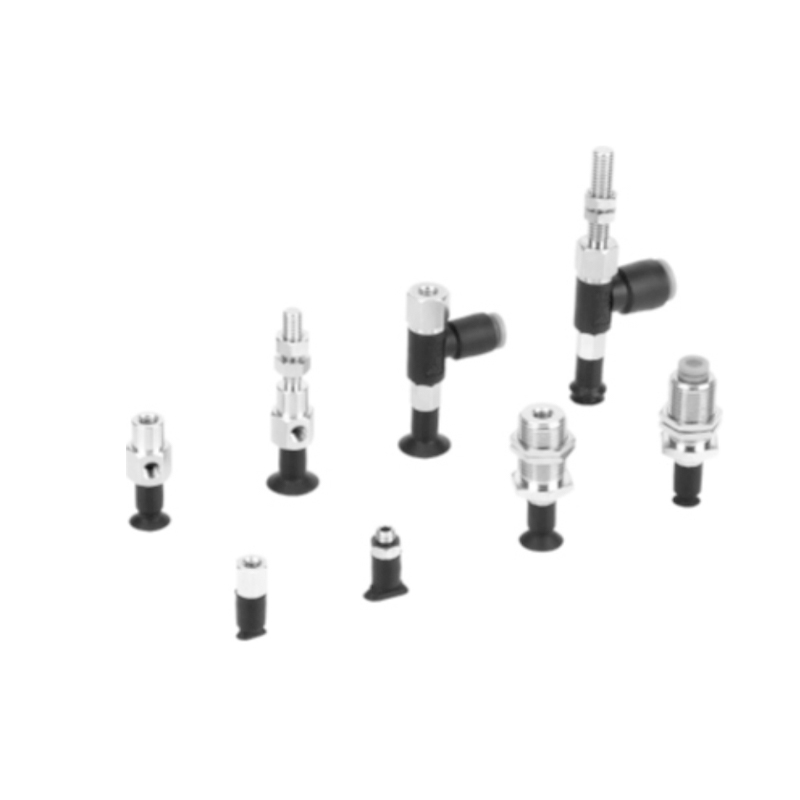
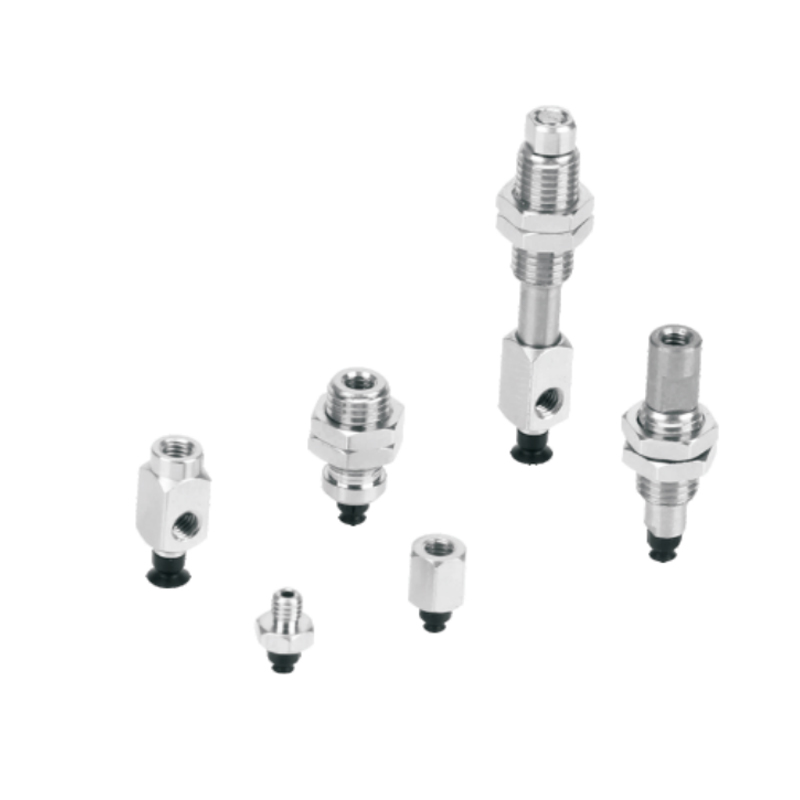
En respuesta a la creciente demanda de espacio compacto y operación de precisión en aplicaciones e integración de automatización modernas, surgió la serie ZP de unidades de agarre por vacío micro y ultramicro. El diseño de esta serie de ventosas se centra en lograr una adsorción confiable en condiciones de espacio extremadamente limitadas, y su estructura miniaturizada optimiza significativamente la flexibilidad de diseño del efector final.
La introducción del componente adaptador proporciona una interfaz de conexión estándar y estable para la unidad de succión central, logra un acoplamiento rápido y compatible con los principales generadores de vacío y circuitos de control neumático, y simplifica el proceso de conmutación e integración del sistema. El mecanismo de soporte amortiguador que funciona en conjunto con él es crucial en la acción instantánea de adsorción y liberación. Su mecanismo de amortiguación flexible incorporado absorbe y resuelve inteligentemente el posicionamiento de la pieza de trabajo, los pequeños impactos en dirección vertical y la energía de vibración inevitable al final del movimiento del brazo del robot, proporcionando una protección anticolisión efectiva para piezas de trabajo frágiles y accesorios de precisión, y mejorando en gran medida la estabilidad de la operación del sistema y la precisión del posicionamiento del agarre.
Esta solución combinada (soporte amortiguador adaptador de microventosa) constituye en conjunto los elementos centrales de una solución de extremo de vacío eficiente y confiable para escenarios de manipulación y recolección miniaturizados y de precisión.
La elección viene de la confianza, y la cooperación viene de la honestidad.
Sí, podemos desarrollar y producir productos según los dibujos o muestras proporcionados por los clientes.
En primer lugar, haremos la inspección después de cada proceso. Para los productos terminados, haremos una inspección del 100% de acuerdo con los requisitos del cliente y el estándar internacional.
Nuestros productos se exportan principalmente a Alemania, Estados Unidos, Dinamarca y más de una docena de países de Europa y América del Norte
Ofrecemos todos nuestros productos. y servicios con estándares internacionales.
